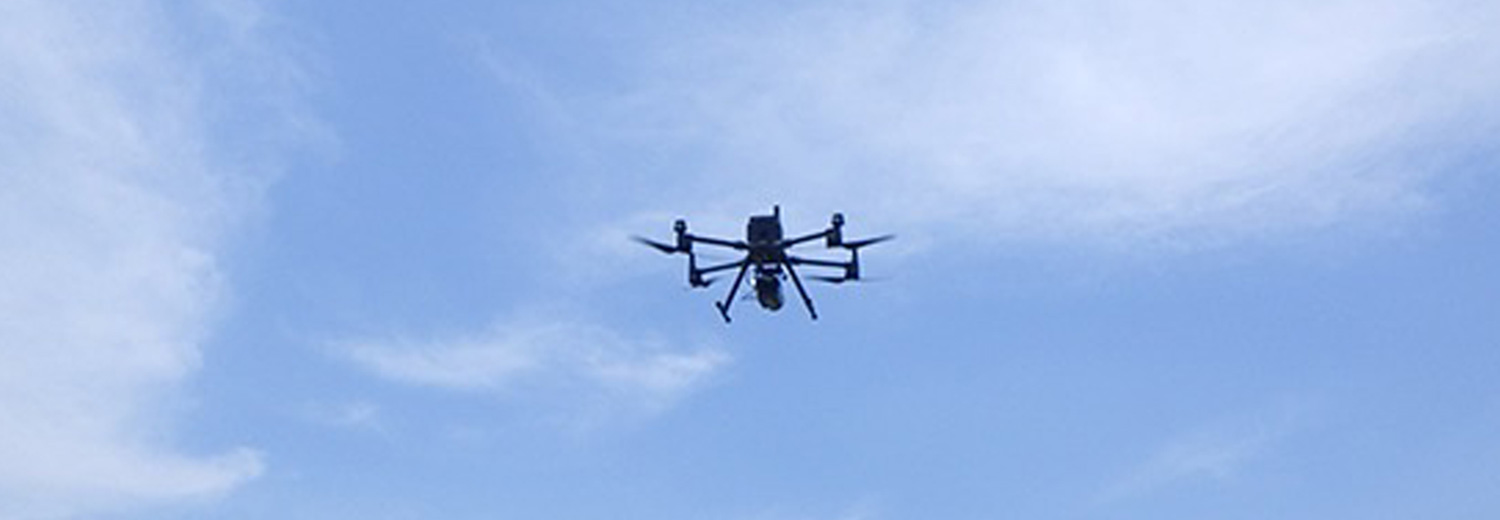
LiDAR SLAMは、移動しながら周辺の地形や地物の特徴点を見つけ出し、それらの見え方や測定距離の変化を把握しながら、自らの移動距量と角度から移動軌跡を推定する。導入した機器は、レーザスキャナの他、IMU、GNSS測量機、画像取得装置(3DGS)等を搭載する。複数のセンサから得られたデータを組み合わせて移動軌跡を推定することも可能である。
 0568-29-8761
受付時間 9:00~17:00



 メールフォーム